
نظرة شاملة على موضوع الاتزان في المعدات الدوّارة
ستساعد قراءة هذه المقالة العلمية في الإجابة عن الأسئلة التالية:
- ما هو عدم الاتزان (Unbalance)؟
- ما أنواع عدم الاتزان في المعدات الدوّارة؟
- ما الآثار المترتبة على عدم الاتزان في المعدّات؟
- ما هي طرق موازنة الأنظمة الديناميكية؟
- ما هو عدم الاتزان الساكن (Static Unbalance)؟
- ما هو عدم الاتزان الديناميكي (Dynamic Unbalance)؟
الملخص
يُعدّ اتزان أي نظام دوّار (مثل عجلة السيارة، والتوربين، والمضخة، والمروحة، وريشة الخلاط الصناعي، والترس، وغيرها) من أهم المتطلبات الأساسية لضمان سلامة تشغيله وكفاءته. ويحدث عدم الاتزان عندما يتوافر الشرطان الآتيان:
أولاً: أن تكون المعدّة في حالة حركة أو دوران؛
ثانياً: أن يكون توزيع قوى الطرد المركزي غير متجانس بحيث لا تتعادل هذه القوى فيما بينها.
وبصياغة أكثر دقة، يُقصد بعدم الاتزان في الحركة الدورانية الحالة التي يكون فيها توزيع الكتلة في جسم يدور حول محور دورانه غير متماثل. ويؤدي هذا اللاتماثل إلى توليد قوى طرد مركزي غير منتظمة أثناء الدوران، مما قد يفضي إلى حدوث اهتزازات، أو فقدان الاستقرار، أو تعرّض النظام لإجهادات ميكانيكية مفرطة.
ويرتبط عدم الاتزان ارتباطاً مباشراً بإزاحة محاور عزم القصور الذاتي. ففي الجسم المثالي المتماثل، يمرّ المحور الرئيسي لعزم القصور الذاتي عبر مركز الثقل ويتطابق مع محور الدوران. أما عند وجود عدم اتزان، فإن المحاور الرئيسية لعزم القصور الذاتي تنزاح عن مواضعها ولا تعود متطابقة مع محور الدوران؛ وذلك نتيجة انتقال مركز الثقل أو، بصورة عامة، نتيجة اختلال تماثل الجسم، مما يؤدي إلى تغيّر موضع هذه المحاور أو اتجاهها.
وتتسبب هذه الإزاحة في توليد عزوم إضافية أثناء الدوران، الأمر الذي ينعكس على شكل اهتزازات ومشكلات ميكانيكية مختلفة داخل النظام.
ولمعالجة عدم الاتزان، ينبغي إعادة ضبط توزيع الكتلة بحيث يتطابق المحور الرئيسي لعزم القصور الذاتي مجدداً مع محور الدوران. ويتم ذلك عادةً من خلال عمليات الموازنة (Balancing) مثل إضافة أوزان موازنة في مواضع محددة أو إزالة كتل من أجزاء معينة من الجسم الدوّار.
ويجدر التنبيه إلى أن أي اهتزاز يظهر في المعدّة لا يُعزى بالضرورة إلى عدم الاتزان؛ إذ قد يكون الاهتزاز ناتجاً أحياناً عن ظاهرة الرنين (Resonance)، أو تلف المحامل (Bearings)، أو غير ذلك من الأسباب الميكانيكية والتشغيلية. وسيتركّز هذا المقال على الاهتزازات الناجمة عن عدم الاتزان وسبل معالجتها والحدّ من آثارها.
التعاريف
1. مركز الثقل (Center of Gravity)
يُعرَّف مركز الثقل بأنه النقطة في الجسم التي تكون عندها محصلة العزوم الناتجة عن جميع عناصر كتلة الجسم مساوية للصفر حول تلك النقطة. وبعبارة أبسط، فهو يمثّل نقطة الاتزان للجسم.
2. قوة الطرد المركزي (Centrifugal Force)
هي قوة ظاهرية (وهمية) يُحَسّ بها في اتجاه الخارج من قبل جسمٍ يدور حول محور ما، وتنشأ نتيجة الحركة الدورانية نفسها. وتظهر هذه القوة كلما تحرّك الجسم على مسار منحنٍ أو دائري.
3. عزم القصور الذاتي (Moment of Inertia)
عزم القصور الذاتي، أو القصور الذاتي الدوراني، هو مقدار المقاومة التي تبديها الأجسام عند بدء حركة دورانية أو عند التعرّض لتغيّر في حالتها الدورانية.
4. المحاور الرئيسية للقصور الذاتي (Principal Axes of Inertia)
هي المحاور التي إذا دار الجسم حولها فإن:
أولاً: تتمّ الحركة الدورانية بصورة مستقرة ومنتظمة ومن دون اهتزازات إضافية.
ثانياً: لا تتولد عزوم إضافية ناتجة عن التوزيع غير المتزن للكتلة.
5. عزوم القصور الذاتي الرئيسية (Principal Moments of Inertia)
هي قيم عزم القصور الذاتي التي تُستحصل عند دوران الجسم حول المحاور الرئيسية للقصور الذاتي. وتمثل هذه العزوم، من الناحية الرياضية، كيفية توزّع كتلة الجسم في مختلف الاتجاهات ضمن الفضاء ثلاثي الأبعاد.
المقدمة
هل سبق أن تساءلت عن سبب الاهتزازات الشديدة التي كانت تظهر في الغسالات القديمة، أو عن سبب اهتزاز السيارة عند سرعات معينة؟ إن جميع هذه الظواهر تعود إلى ظاهرة تُعرف باسم عدم الاتزان (Unbalance).
يمكن أن تحدث هذه الظاهرة في مختلف الأنظمة الديناميكية، ولا سيما في المعدات الدوّارة. ويُقصد بعدم الاتزان أو اختلال التوازن التوزيع غير المنتظم للكتلة حول محور الدوران. فالكتل الزائدة أو الموزعة بصورة غير متناظرة تؤدي إلى نشوء قوى طرد مركزي غير متعادلة، مما يتسبب في انحراف الجسم بأكمله عن محور دورانه الأصلي.
ويظهر أي نوع من أنواع عدم الاتزان على هيئة اهتزازات ميكانيكية؛ لذلك تُعدّ عملية موازنة الدوّارات والمعدات الدوّارة من الإجراءات الأساسية للحد من الأحمال والإجهادات المفرطة الواقعة على المحامل (Bearings)، وللوقاية من الأعطال الناتجة عن الكلال أو التعب الميكانيكي (Fatigue Failure). ونتيجة لذلك، تسهم الموازنة الصحيحة في إطالة العمر التشغيلي للمعدات والآلات وتحسين موثوقيتها وكفاءتها التشغيلية.
أنواع عدم الاتزان
وفقاً للتعريفات الواردة في معيار ISO 1925، يُصنَّف عدم الاتزان في المعدات الدوّارة إلى ثلاثة أنواع رئيسية:
1. عدم الاتزان الساكن (Static Unbalance)
يُقصد بعدم الاتزان الساكن وجود كتلة إضافية عند نصف قطر معين من محور الدوران، بحيث تؤدي إلى إزاحة مركز ثقل الجسم عن محور دورانه. وينتج عن ذلك تولّد قوة طرد مركزي تسعى إلى إبعاد الجسم الدوّار عن محوره الأصلي أثناء الدوران (الشكل 1)، مما يؤدي إلى ظهور الاهتزازات.
ويمكن التعرف على هذا النوع من عدم الاتزان من خلال وضع الجزء الدوّار على دعامتين أو مرتكزين. ففي هذه الحالة يميل الجزء الأثقل، بفعل الجاذبية، إلى الدوران والاستقرار في الموضع السفلي.
أما معالجة هذا النوع من عدم الاتزان فتتم بإضافة كتلة مساوية للكتلة المسببة للاختلال في الموضع المقابل تماماً وعلى نصف القطر نفسه، بحيث يعود مركز ثقل المعدّة إلى موقعه الأصلي. وتُعرف هذه العملية في هندسة الموازنة باسم الموازنة في مستوى واحد (Single-Plane Balancing).
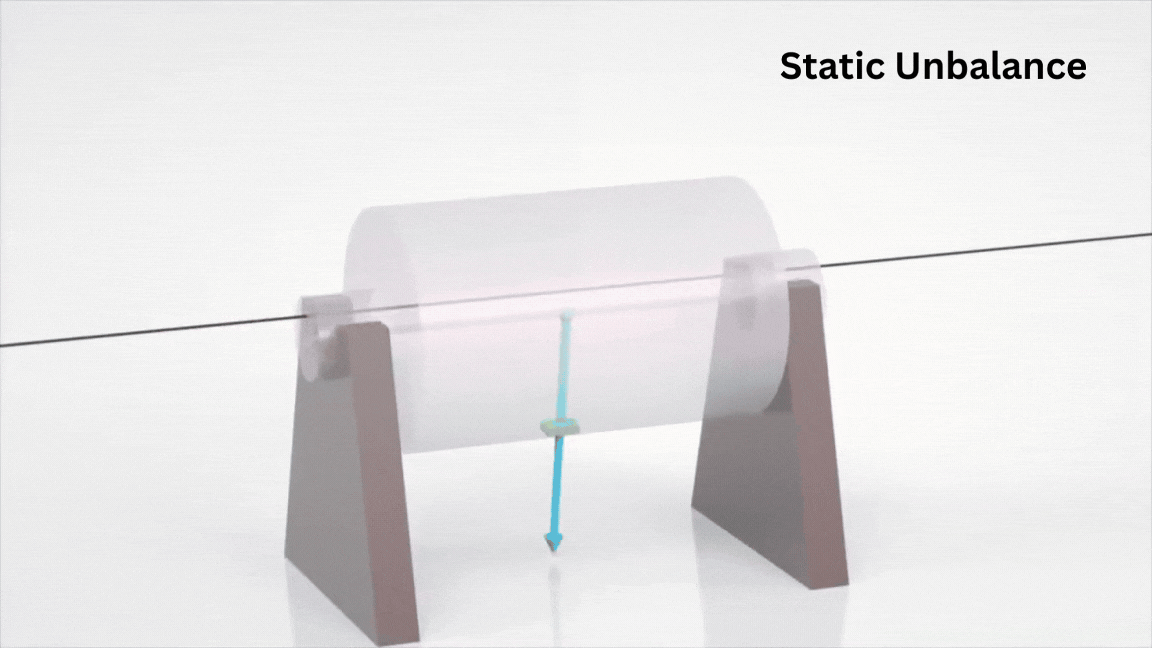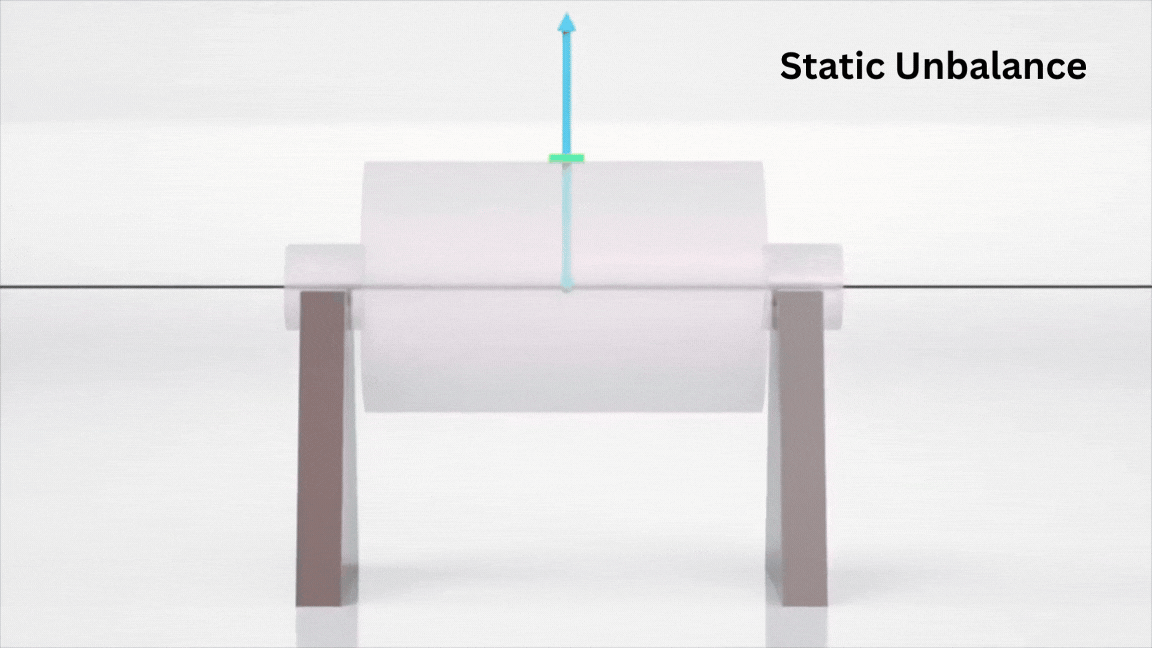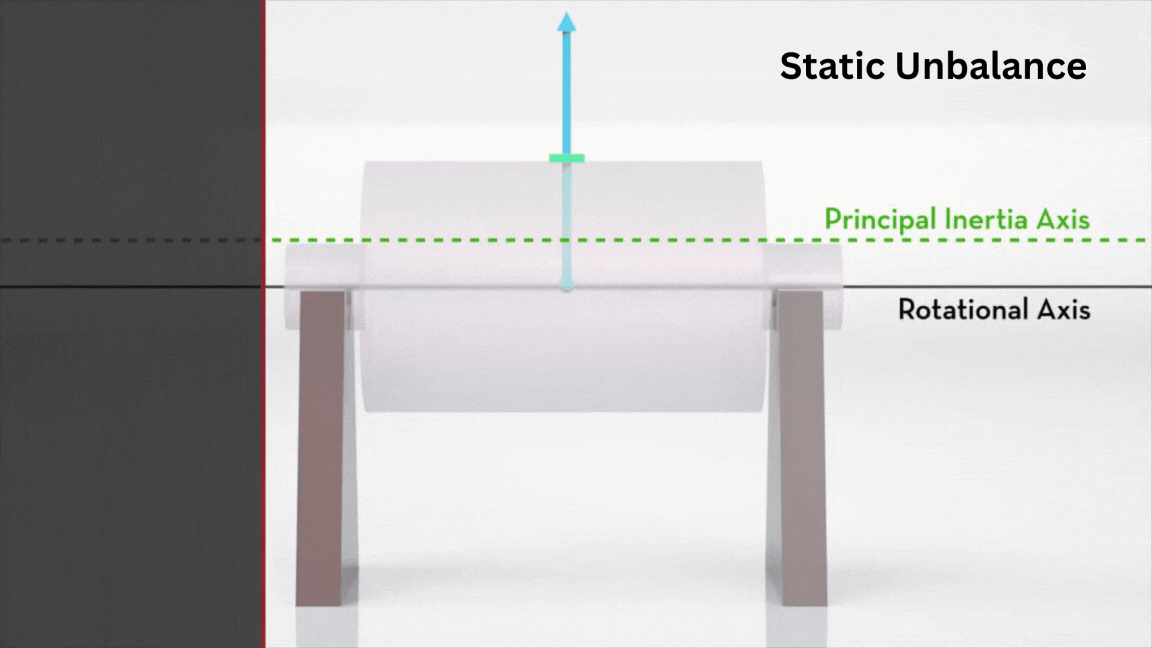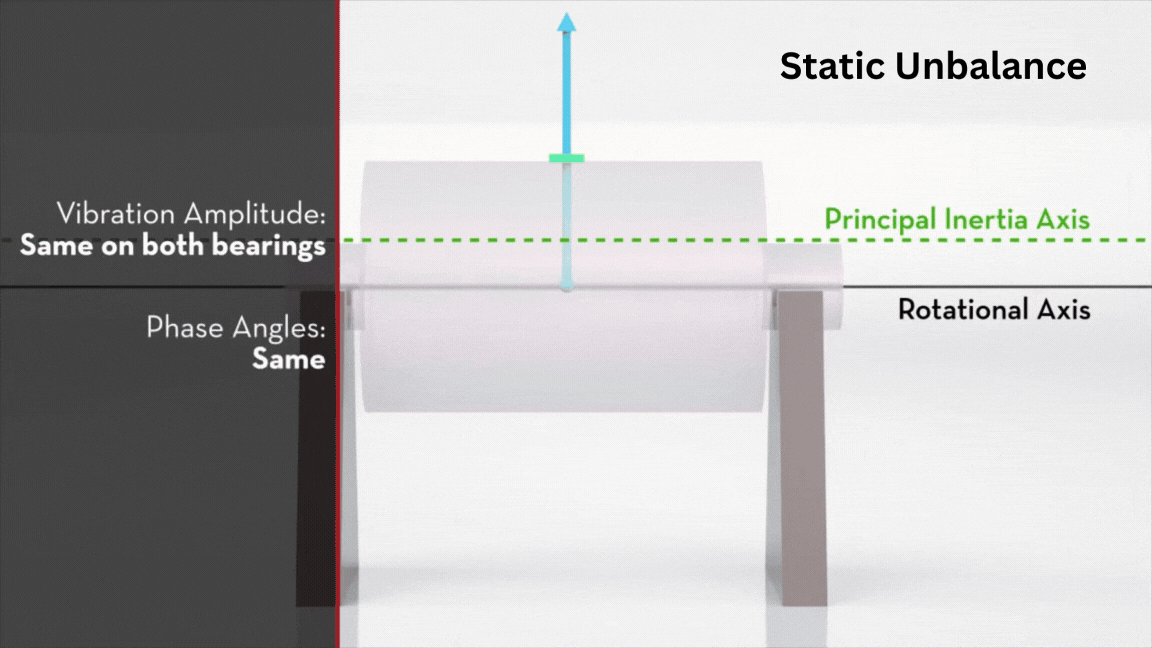
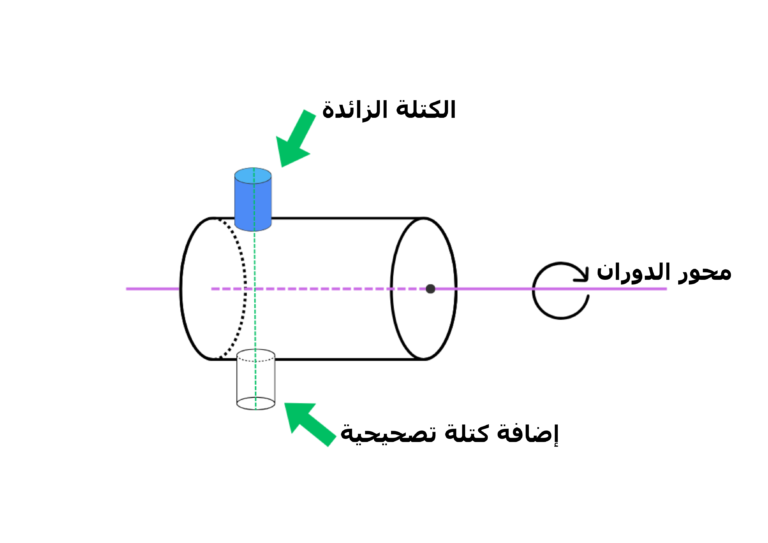
الشكل 1- الاهتزاز الناتج عن عدم الاتزان الساكن وطريقة معالجته.
2. عدم الاتزان الازدواجي (Couple (Moment) Unbalance)
كما هو موضح في الشكل (2)، ينشأ عدم الاتزان الازدواجي عندما توجد كتلتان متساويتان تقعان على استقامة واحدة في المقطع العرضي، ولكنهما متباعدتان عن بعضهما البعض في الاتجاه الطولي للمُدوِّر. ويؤدي هذا التوزيع الكتلي إلى توليد عزم ازدواجي (Couple Moment) يسبب حالة من عدم الاتزان.
وعلى خلاف عدم الاتزان الساكن، فإن الكتل في حالة عدم الاتزان الازدواجي تتعادل فيما بينها في وضع السكون؛ ولذلك يبقى مركز الثقل على محور الدوران ولا توجد محصلة قوة ساكنة تُحدث دوراناً أو حركةً للجزء الدوّار تحت تأثير الجاذبية.
وبعبارة أخرى، لا تكون قوة الجاذبية قادرة على تحريك الجزء الدوّار أو تدويره إلى موضع معين عند وضعه على الدعامات، لأن التأثيرات الكتلية المتقابلة تكون متوازنة في الحالة الساكنة. إلا أن هذه الكتل نفسها تُولِّد أثناء الدوران عزماً ديناميكياً يؤدي إلى ظهور الاهتزازات والمشكلات التشغيلية المرتبطة بعدم الاتزان.
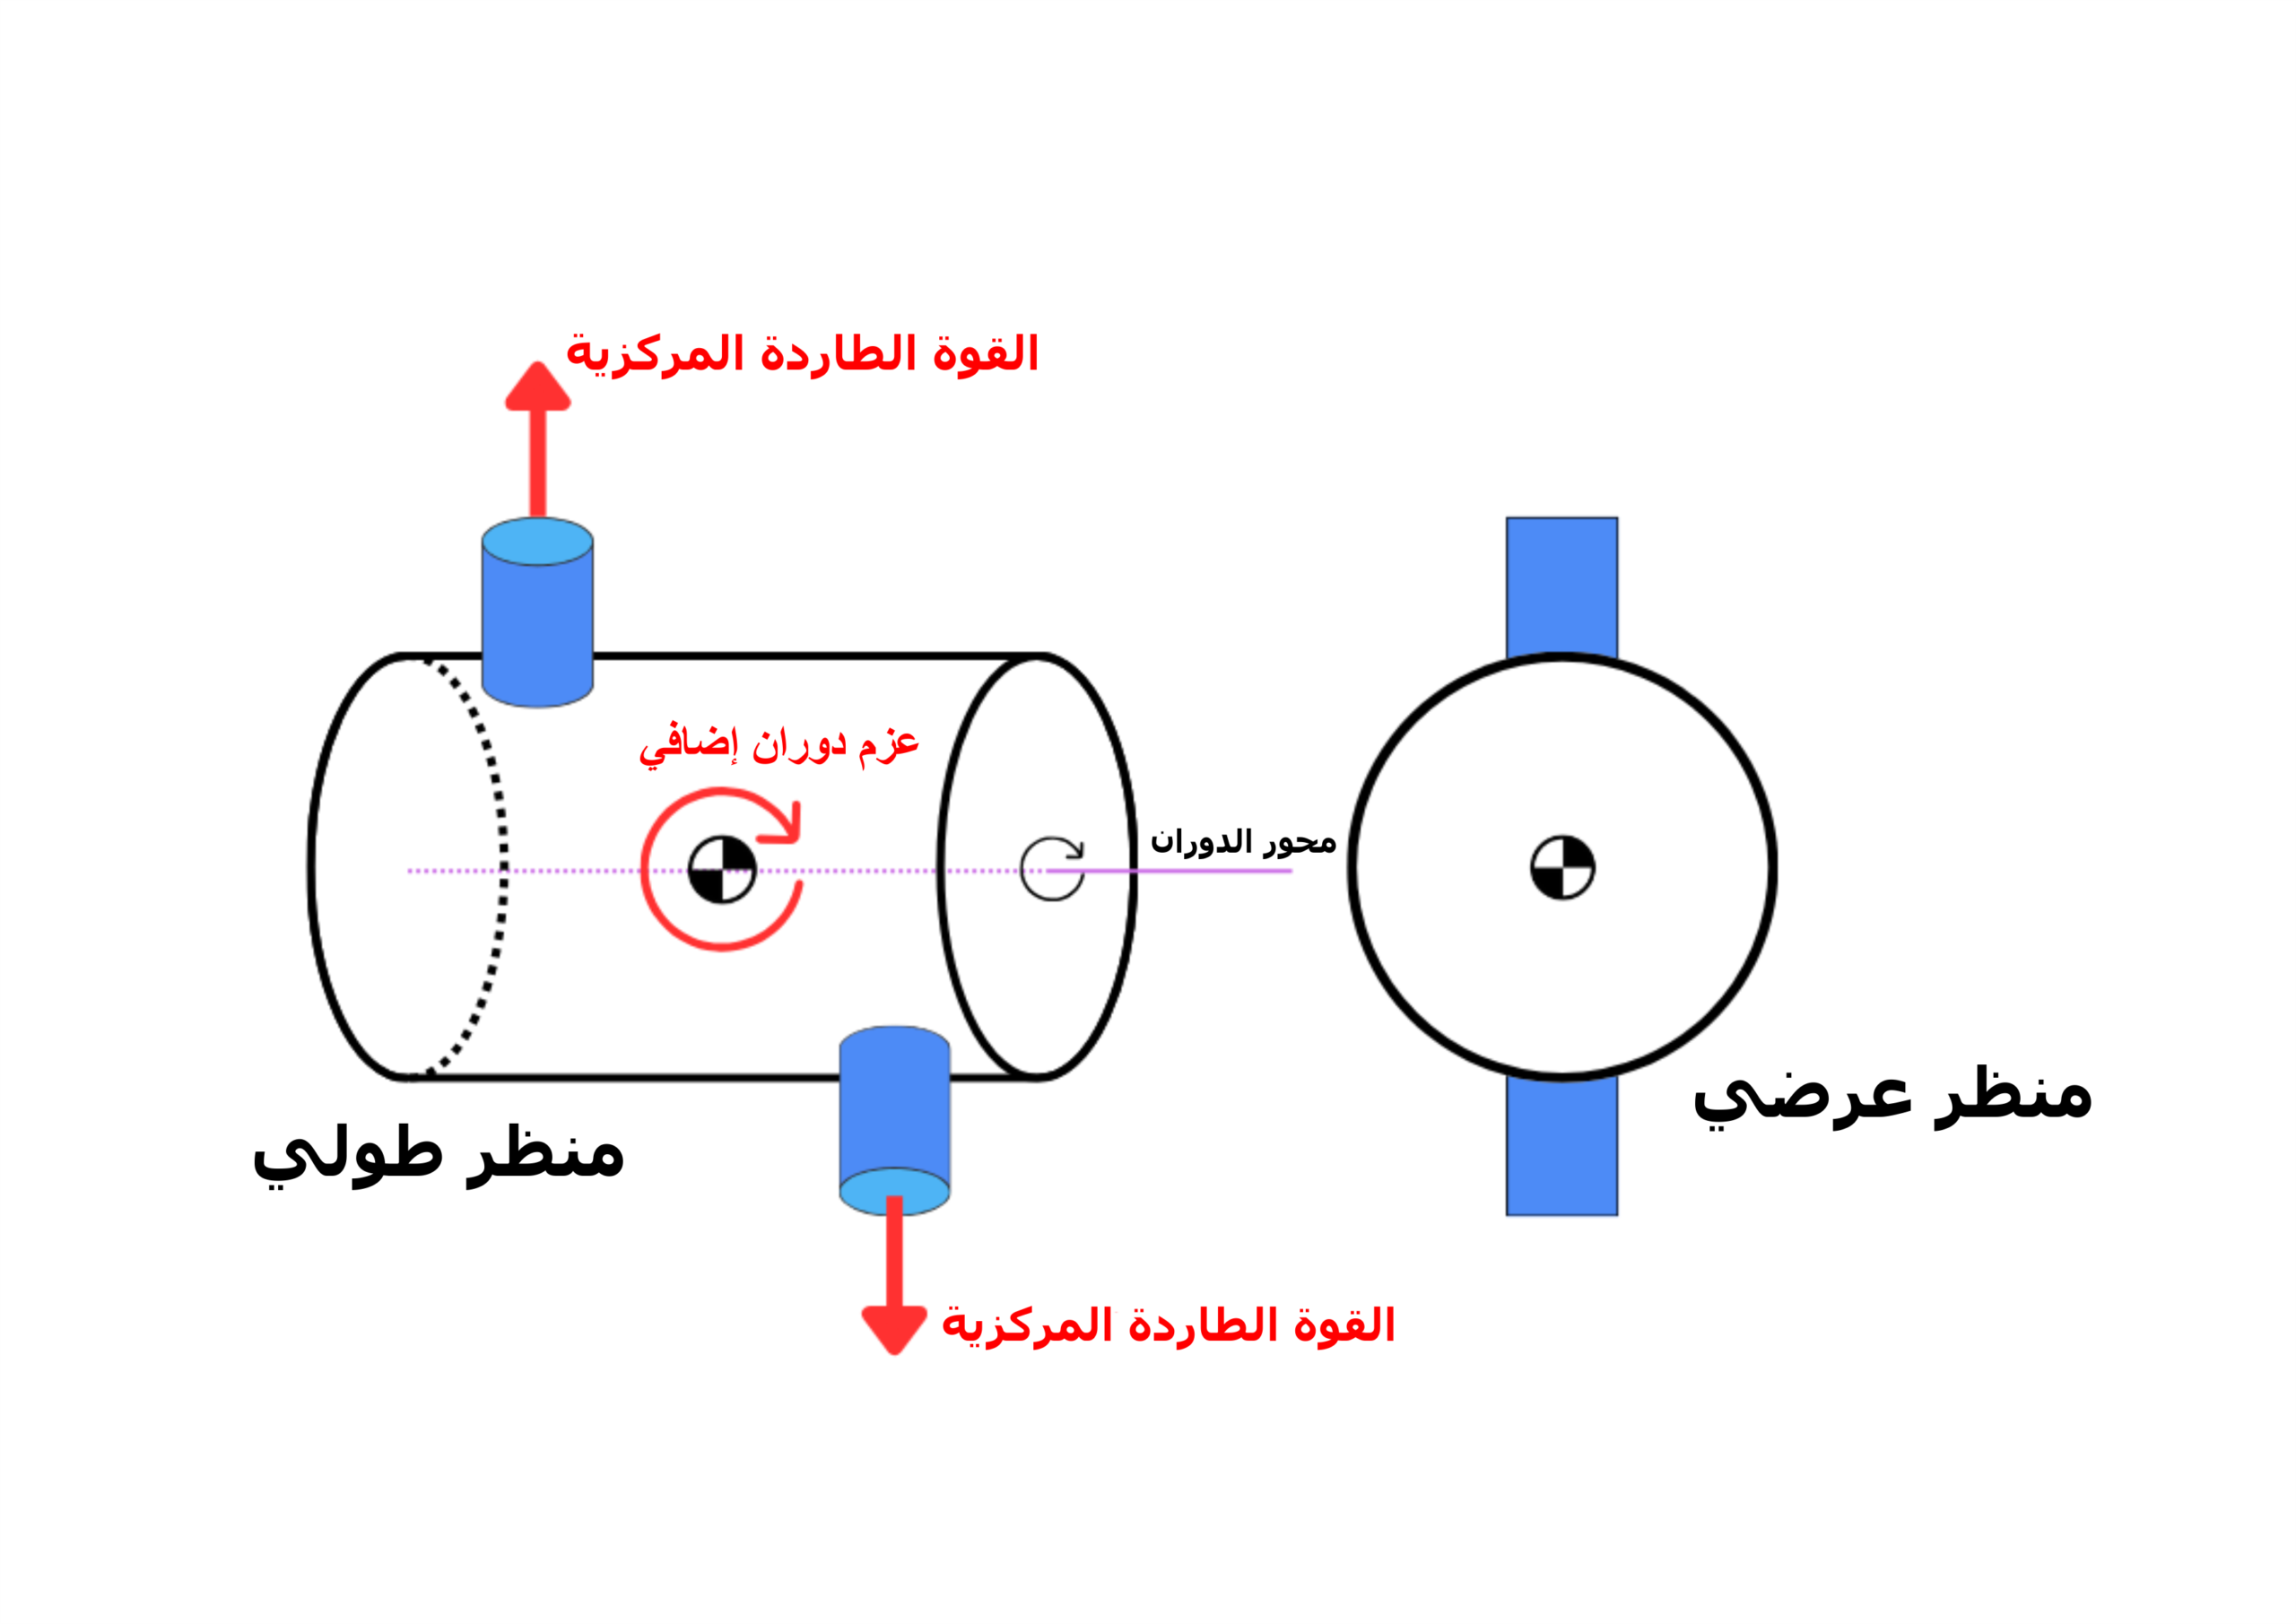
الشكل 2- عدم الاتزان الازدواجي (Couple Unbalance)
وباللغة الهندسية، يكون مركز ثقل الجسم منطبقاً على محور الدوران، وبالتالي يكون الاتزان الساكن (Static Balance) متحققاً. إلا أن قوى الطرد المركزي الناتجة عن الكتلتين المذكورتين لا تتعادل فيما بينها أثناء الدوران، بل تؤدي إلى توليد عزم دوراني (Rotational Moment) حول محور عمودي على محور الدوران.
ويترتب على ذلك حدوث حركة تأرجحية أو اهتزازية للجزء الدوّار، رغم عدم وجود أي انحراف لمركز الثقل عن محور الدوران في الحالة الساكنة.
ويمكن معالجة هذا النوع من عدم الاتزان من خلال إضافة أو إزالة كتل تصحيحية في مستويين مختلفين من الدوّار، بحيث يتم إلغاء العزم الازدواجي الناتج عن توزيع الكتلة غير المتوازن (الشكل 3). ولهذا السبب يُعرف هذا الإجراء عادةً باسم الموازنة في مستويين (Two-Plane Balancing).
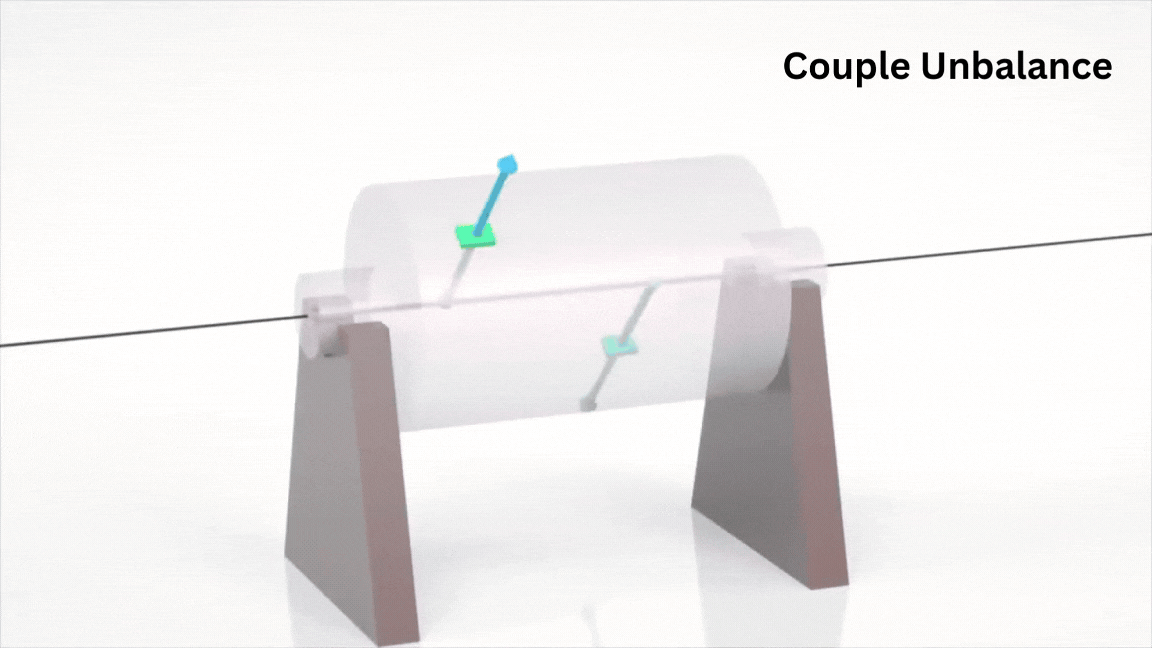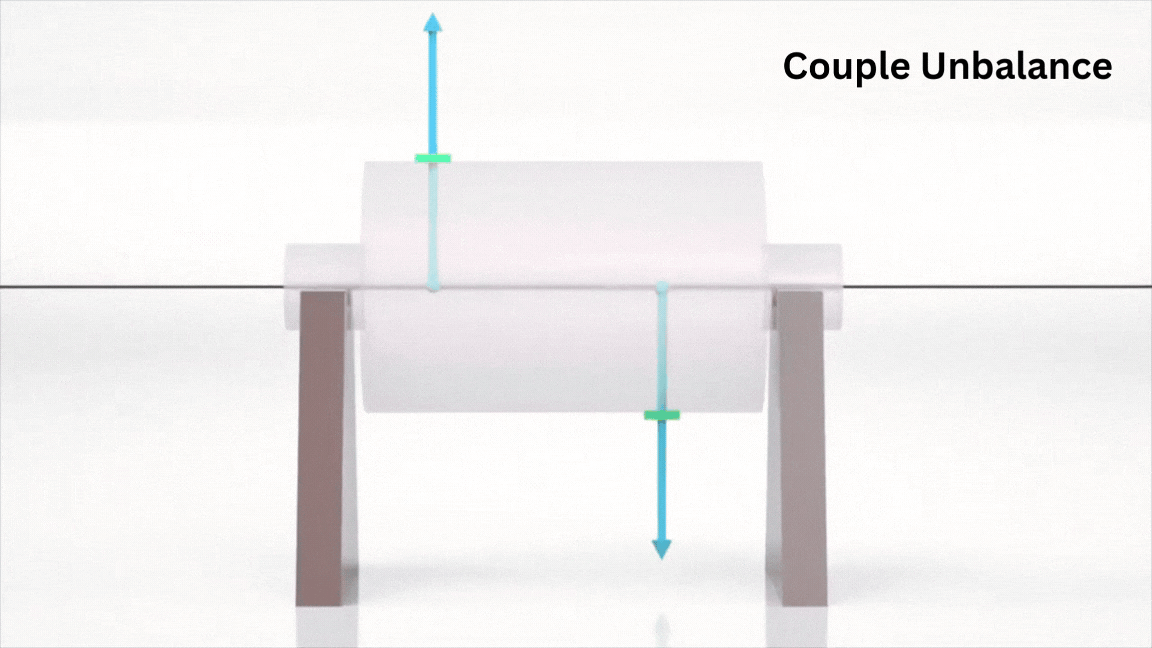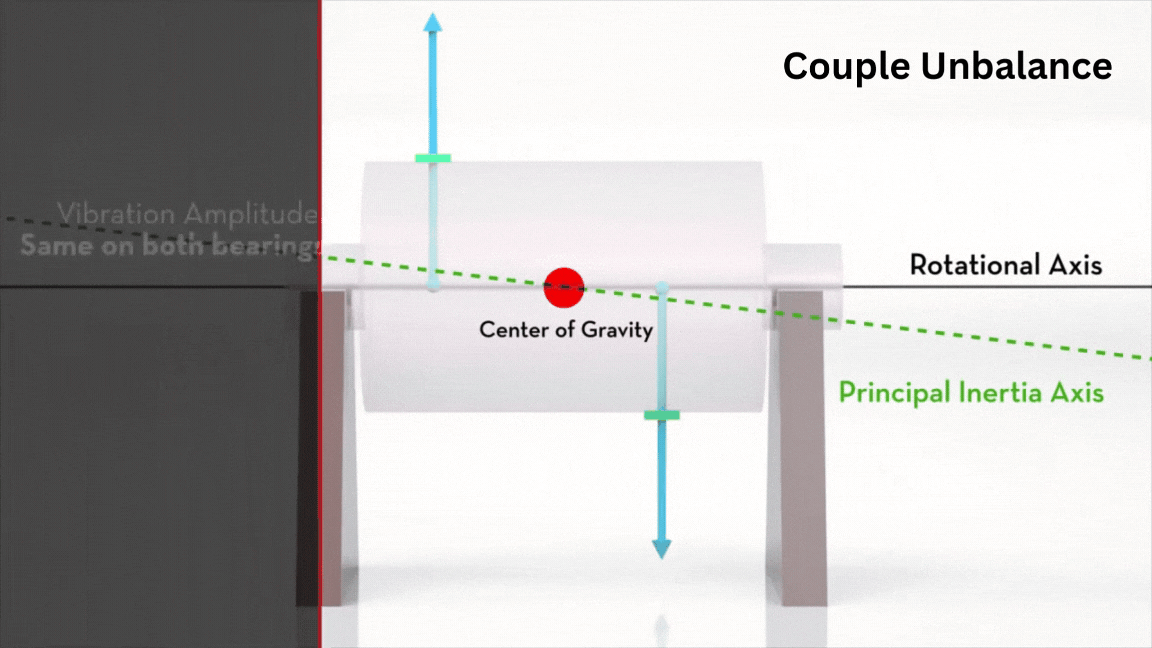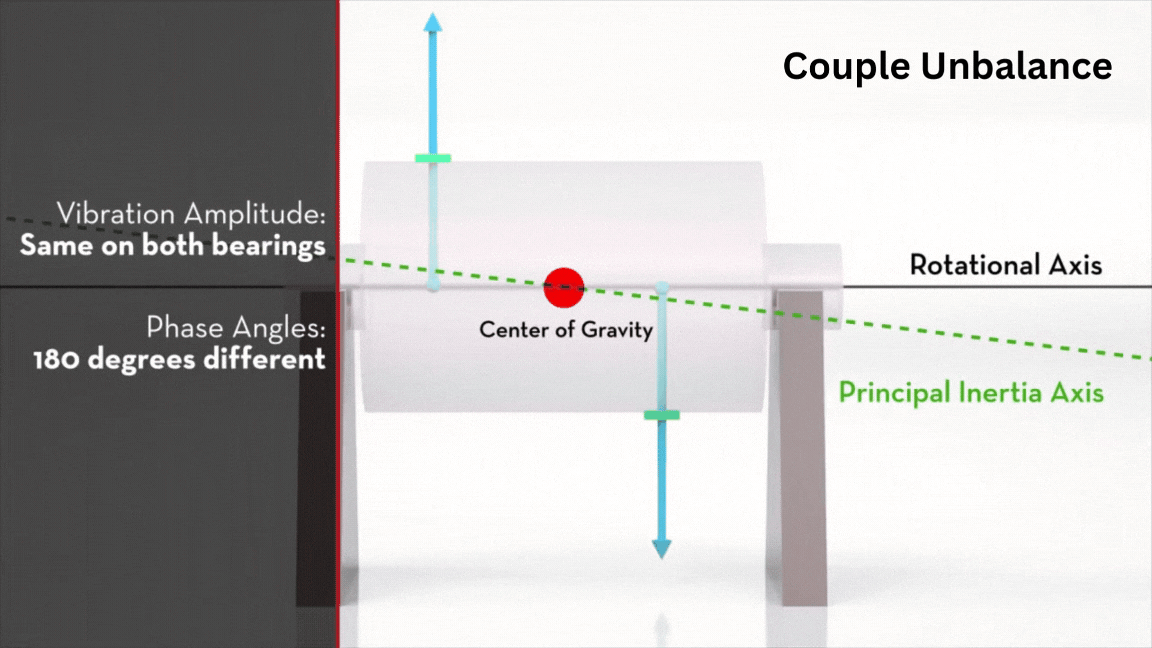
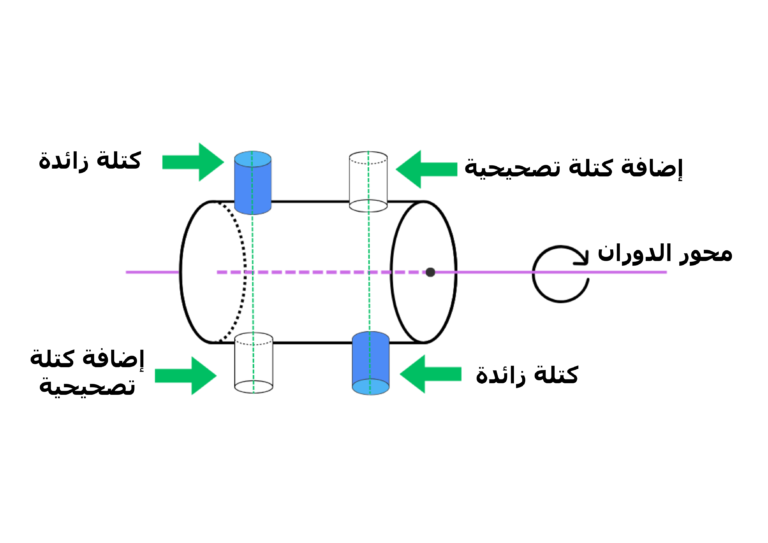
الشكل 3- الاهتزاز الناتج عن عدم الاتزان الازدواجي (Couple Unbalance) وطريقة معالجته
3. عدم الاتزان الديناميكي (Dynamic Unbalance)
يُعدّ عدم الاتزان الديناميكي (الشكل 3) أكثر أنواع عدم الاتزان شمولاً وانتشاراً في المعدات الدوّارة. ويحدث عندما يجتمع عدم الاتزان الساكن وعدم الاتزان الازدواجي (Couple Unbalance) في الوقت نفسه.
في هذه الحالة، يعاني الجزء الدوّار من اختلال في توزيع الكتلة وقوى الطرد المركزي عبر عدة مستويات، بحيث لا يقتصر تأثير عدم الاتزان على قوة شعاعية ناتجة عن انزياح مركز الثقل فحسب، بل يمتد أيضاً ليشمل عزوماً ازدواجية ناتجة عن التوزيع غير المتناظر للكتلة على طول الدوّار.
ولتصحيح عدم الاتزان الازدواجي والديناميكي، تُستخدم أجهزة موازنة رقمية متخصصة (الشكل 4)، حيث يتم قياس اهتزازات الآلة أثناء التشغيل وتحليل سعتها وطورها. ومن خلال هذه القياسات يُحدَّد بدقة مقدار الكتل التصحيحية الواجب إضافتها أو إزالتها، وكذلك الزوايا والمواقع المناسبة لها في مستويين أو أكثر من مستويات الموازنة.
وبهذه الطريقة يمكن تحقيق التعادل الكامل لمحصلة قوى الطرد المركزي والعزوم الناتجة عنها، مما يؤدي إلى استعادة الاتزان الديناميكي للمعدة وتقليل الاهتزازات إلى الحدود المقبولة وتشغيل النظام بكفاءة واستقرار أعلى.
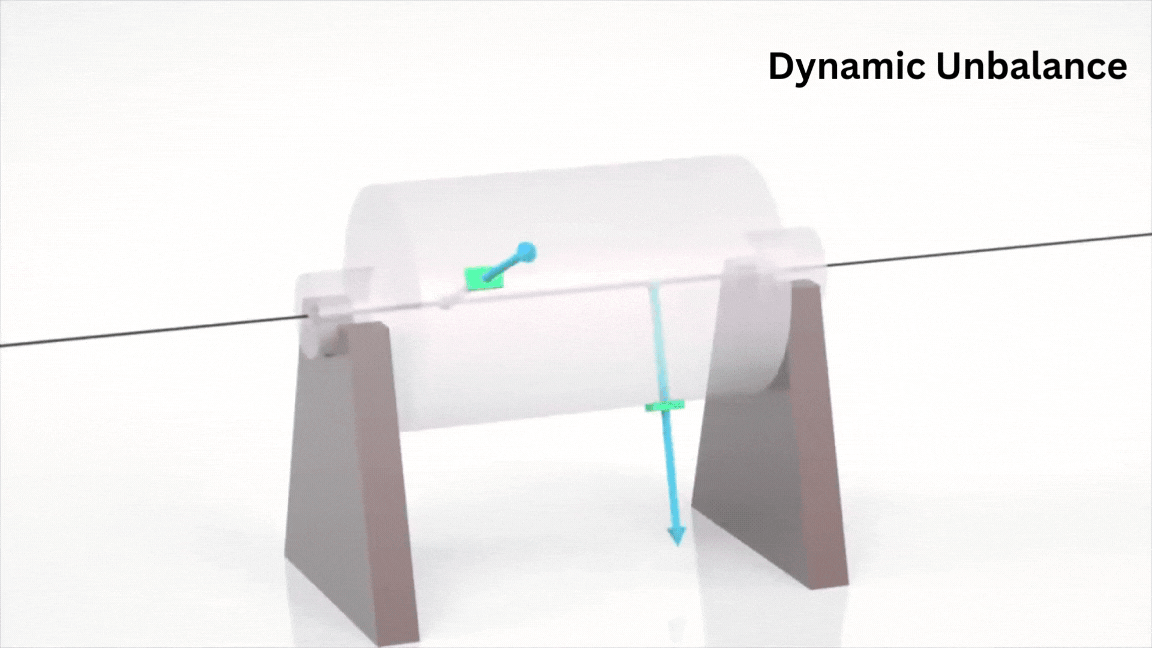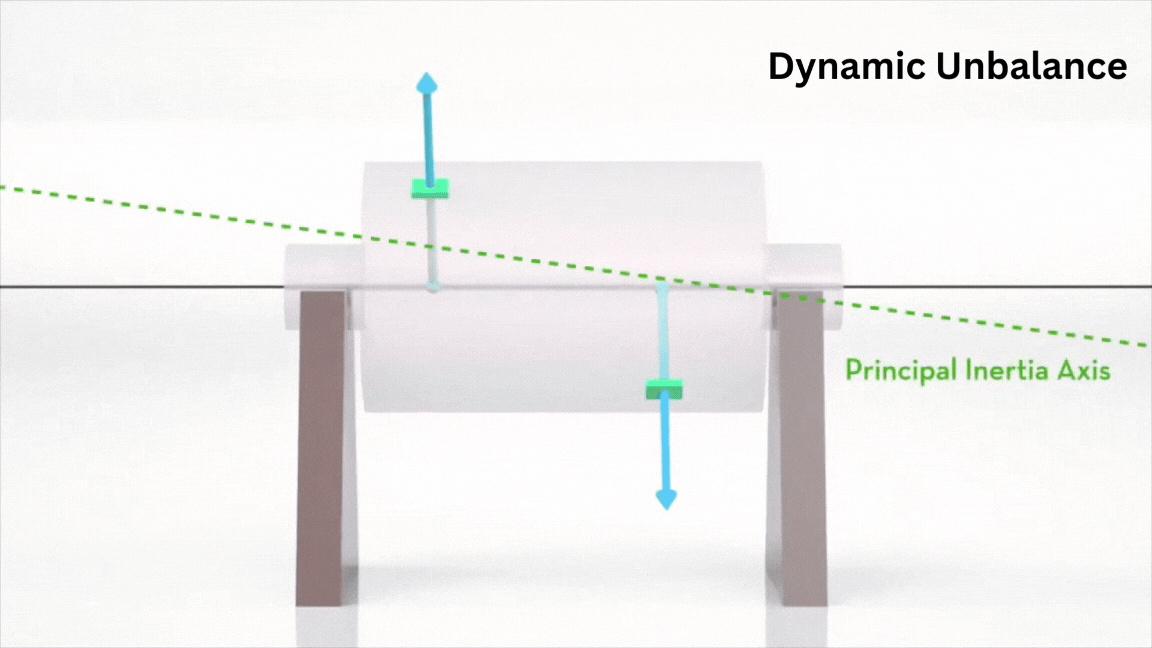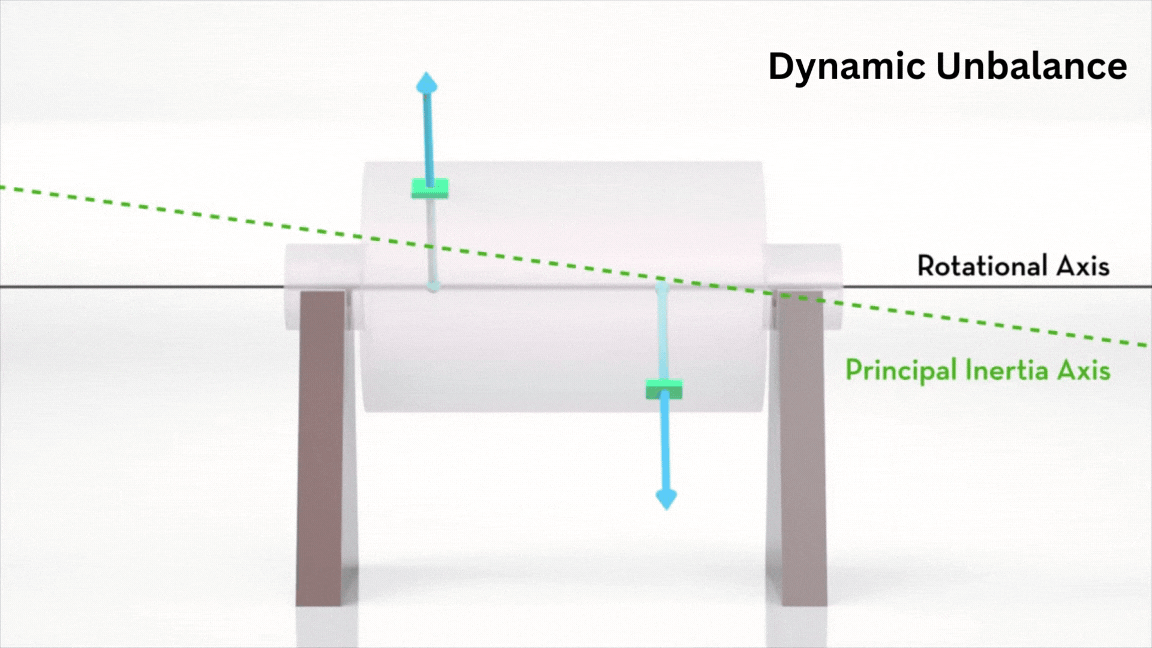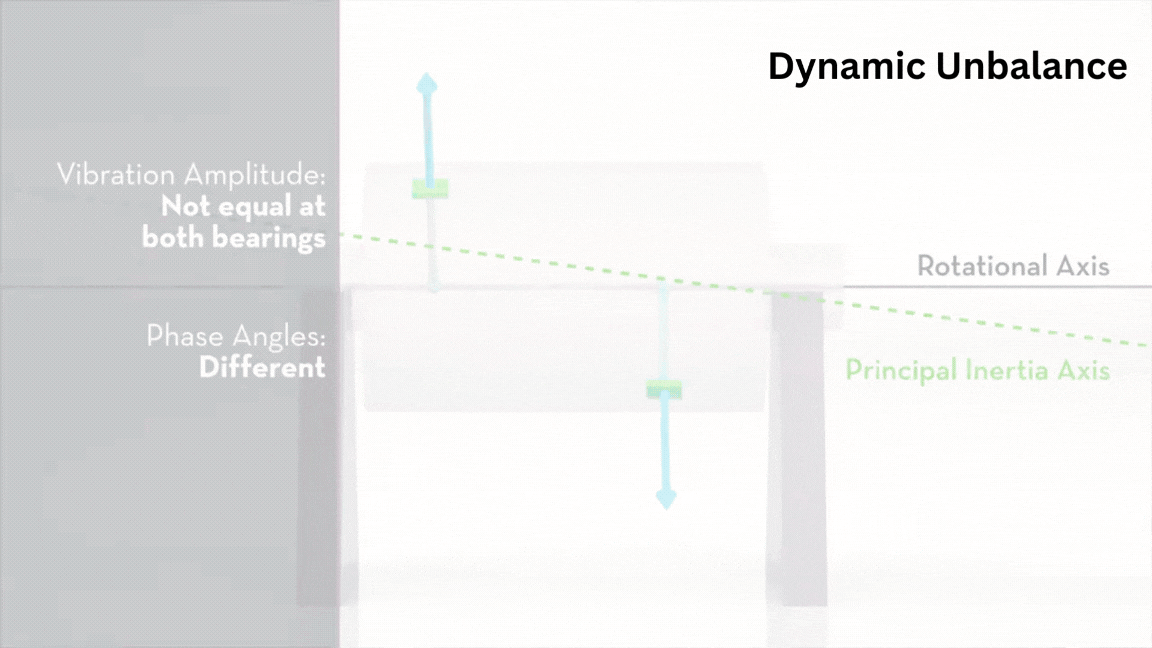
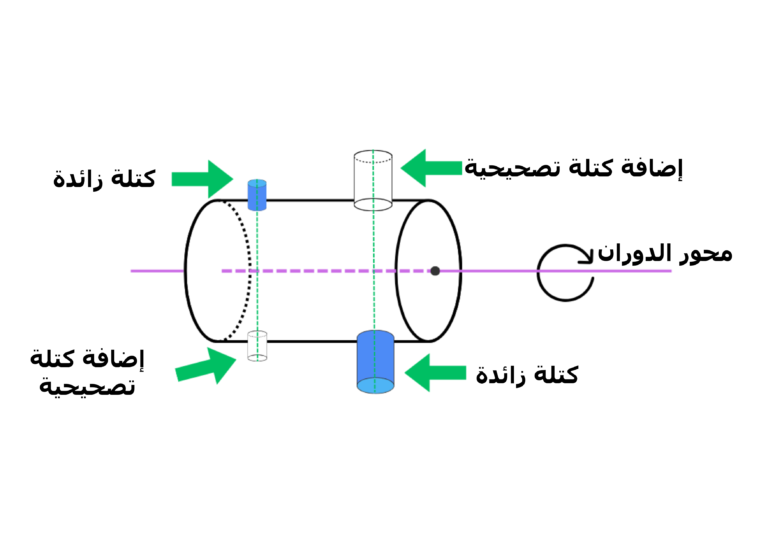
الشكل 4- الاهتزاز الناتج عن عدم الاتزان الديناميكي وطريقة معالجته.
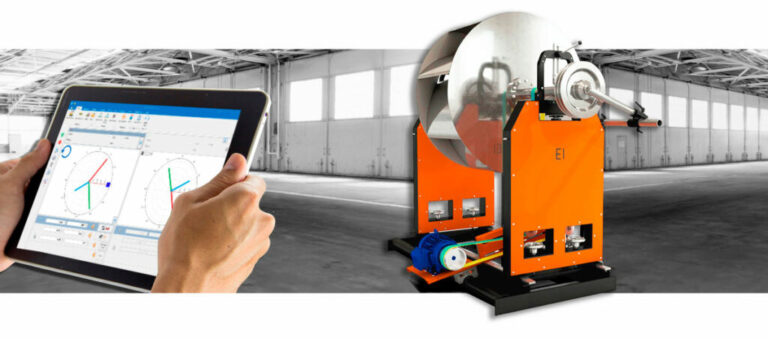
الشكل 5- نموذج لجهاز الموازنة الديناميكية.
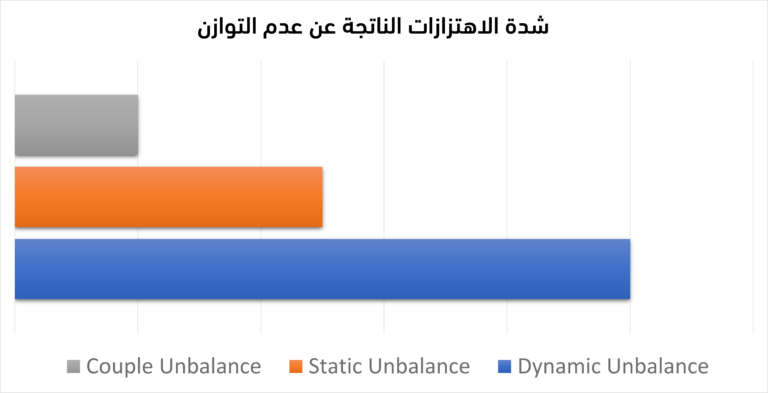
وبصورة عامة، تُعدّ الاهتزازات الناتجة عن عدم الاتزان الديناميكي الأكثر شدة بين جميع أنواع عدم الاتزان، في حين تأتي اهتزازات عدم الاتزان الساكن وعدم الاتزان الازدواجي في المراتب التالية من حيث مستوى الشدة والتأثير
ومن النقاط المهمة الأخرى في دراسة ظاهرة عدم الاتزان وجود علاقة مباشرة بين شدة الاهتزازات والسرعة الدورانية للمعدة. فكما يوضح الشكل التالي، كلما ازدادت سرعة دوران المعدّة غير المتزنة، ازدادت قوى الطرد المركزي المتولدة عنها، وبالتالي ترتفع مستويات الاهتزاز وتزداد احتمالات حدوث الأعطال والأضرار الميكانيكية في النظام.
ولهذا السبب، إذا كانت عجلات السيارة أو محركها تعاني من عدم اتزان، فإن الاهتزازات تصبح أكثر وضوحاً عند السرعات العالية، وغالباً ما تبدأ بالظهور بشكل ملحوظ عند سرعات تتجاوز 80 كم/ساعة. أما عند السرعات المنخفضة، فتكون قوى عدم الاتزان أصغر نسبياً، ولذلك قد لا يلاحظ السائق وجود اهتزازات غير طبيعية أو قد تكون هذه الاهتزازات محدودة التأثير.
وبعبارة أخرى، فإن تأثير عدم الاتزان لا يعتمد فقط على مقدار الكتلة غير المتزنة، بل يتأثر بصورة كبيرة بسرعة الدوران، إذ تزداد القوى والاهتزازات الناتجة عنه بشكل متسارع مع زيادة السرعة، مما يجعل المعدات عالية السرعة أكثر حساسية لمشكلات عدم الاتزان وأكثر حاجة إلى عمليات الموازنة الدقيقة.
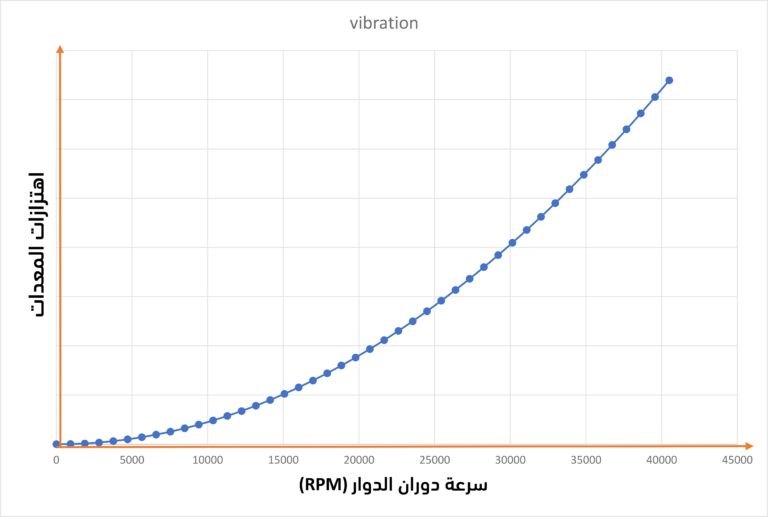
الشكل 6- العلاقة بين السرعة الدورانية والاهتزاز الناتج عن عدم الاتزان (لا يُظهر الجهاز الساكن أي اهتزازات).
كيفية حساب مقدار عدم الاتزان
يُعرَّف مقدار عدم الاتزان بأنه حاصل ضرب الكتلة الزائدة في بعدها الشعاعي عن محور الدوران، ويُرمز له بالرمز U:
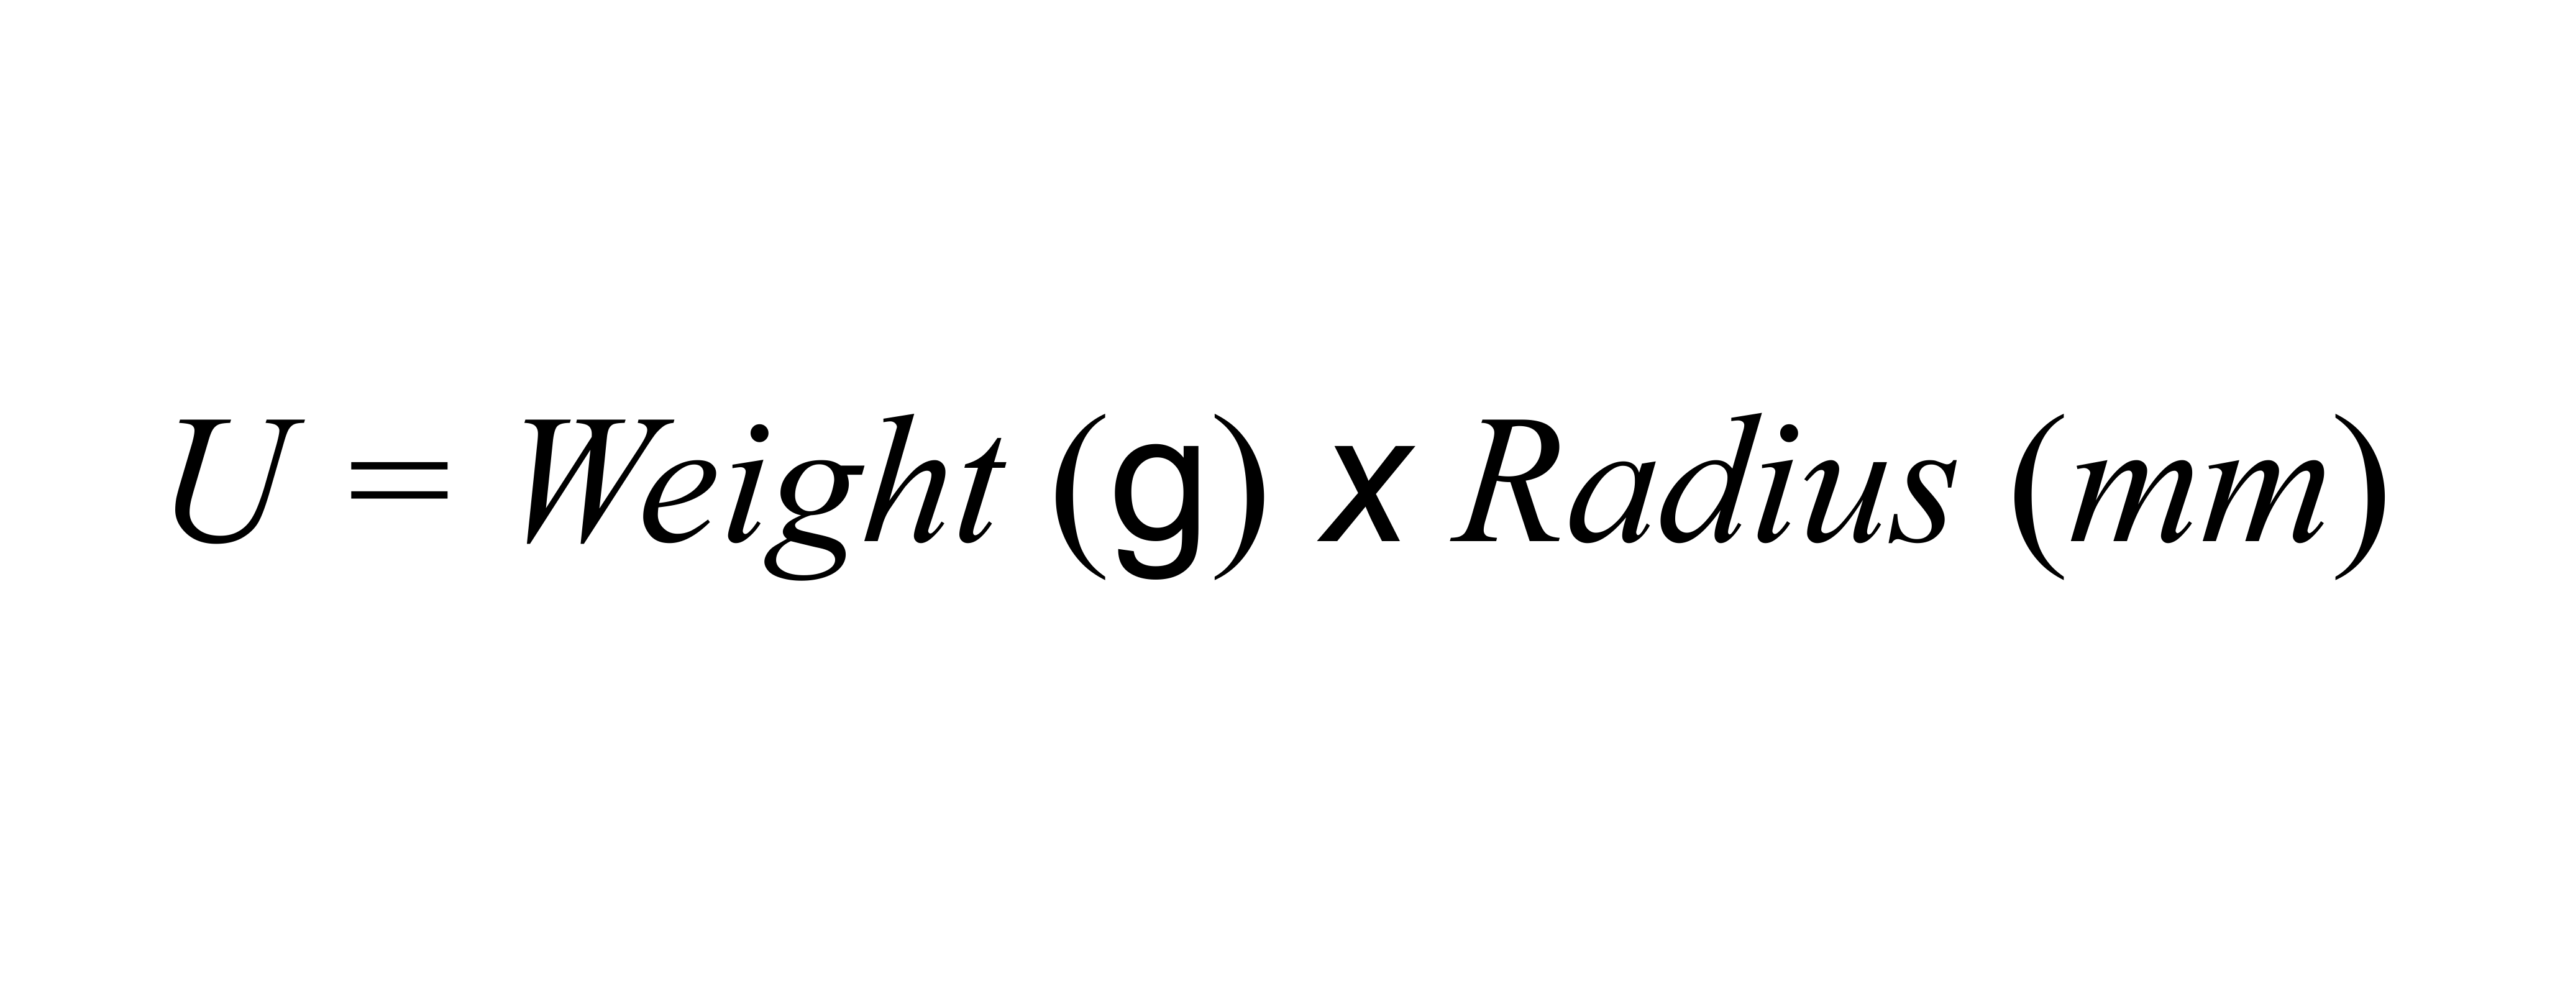
وقد اشتُقت هذه العلاقة اعتماداً على معادلة قوة الطرد المركزي، حيث تُحسب هذه القوة وفق العلاقة:
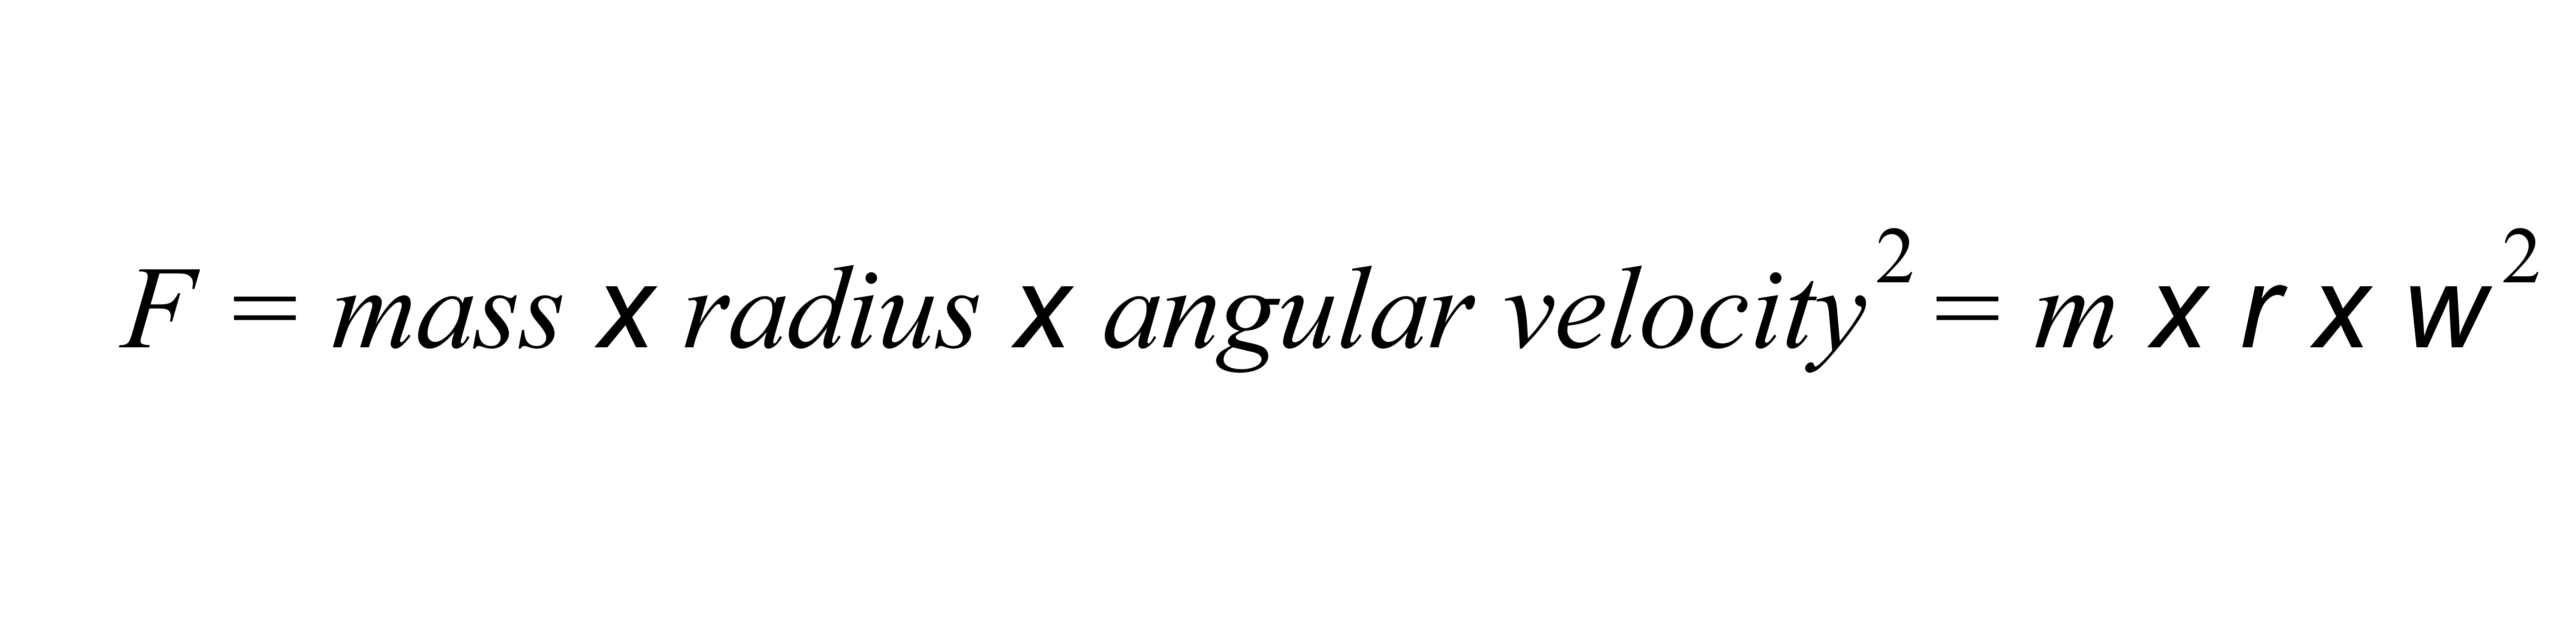
أو:
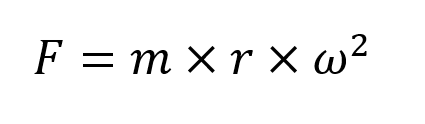
ويعود ذلك إلى أن السرعة الزاوية (سرعة دوران الدوّار) تكون عادةً قيمة محددة أثناء التشغيل. فإذا لم توجد أي كتلة زائدة (m = 0) أو كانت جميع الكتل متمركزة على محور الدوران مباشرة (r = 0) فلن تتولد أي قوة طرد مركزي غير مرغوبة داخل النظام.
وبما أن الكتلة تُعبَّر عنها غالباً بوحدة الغرام (g)، بينما يُعبَّر عن البعد الشعاعي بوحدة الميليمتر (mm)، فإن وحدة عدم الاتزان U تكون:
(غرام·ميليمتر)g.mm
وعليه، فإن معرفة مقدار الكتل غير المتزنة ومواقعها بالنسبة لمحور الدوران تتيح حساب قيمة عدم الاتزان بسهولة.
ويبقى السؤال الأساسي:
كيف يتم حساب قيمة عدم الاتزان المسموح بها للمعدّات الدوّارة وفقاً لمعيار ISO 1940؟
الحدّ المسموح به لعدم الاتزان في المعدات الدوّارة
كما ذكرنا سابقاً، يمكن تحقيق موازنة المعدّات الدوّارة من خلال إضافة كتل تصحيحية أو إزالة كتل زائدة في مستوى واحد أو مستويين. إلا أنه من الناحية العملية لا يمكن إزالة عدم الاتزان بصورة كاملة بنسبة 100%، إذ يبقى دائماً مقدار معين من عدم الاتزان المتبقي داخل النظام.
ولهذا الغرض، يحدّد المعيار ISO 1940 من خلال تعريف معامل يُعرف باسم درجة جودة الموازنة (Balance Quality Grade) مقدار عدم الاتزان المتبقي المسموح به وفقاً لنوع المعدّة وظروف تشغيلها.
وينصّ هذا المعيار على أن القيمة الفعلية لعدم الاتزان المتبقي في المعدّة (U_res) يجب أن تكون دائماً أقل من أو تساوي القيمة المسموح بها (Uper )؛ أي:
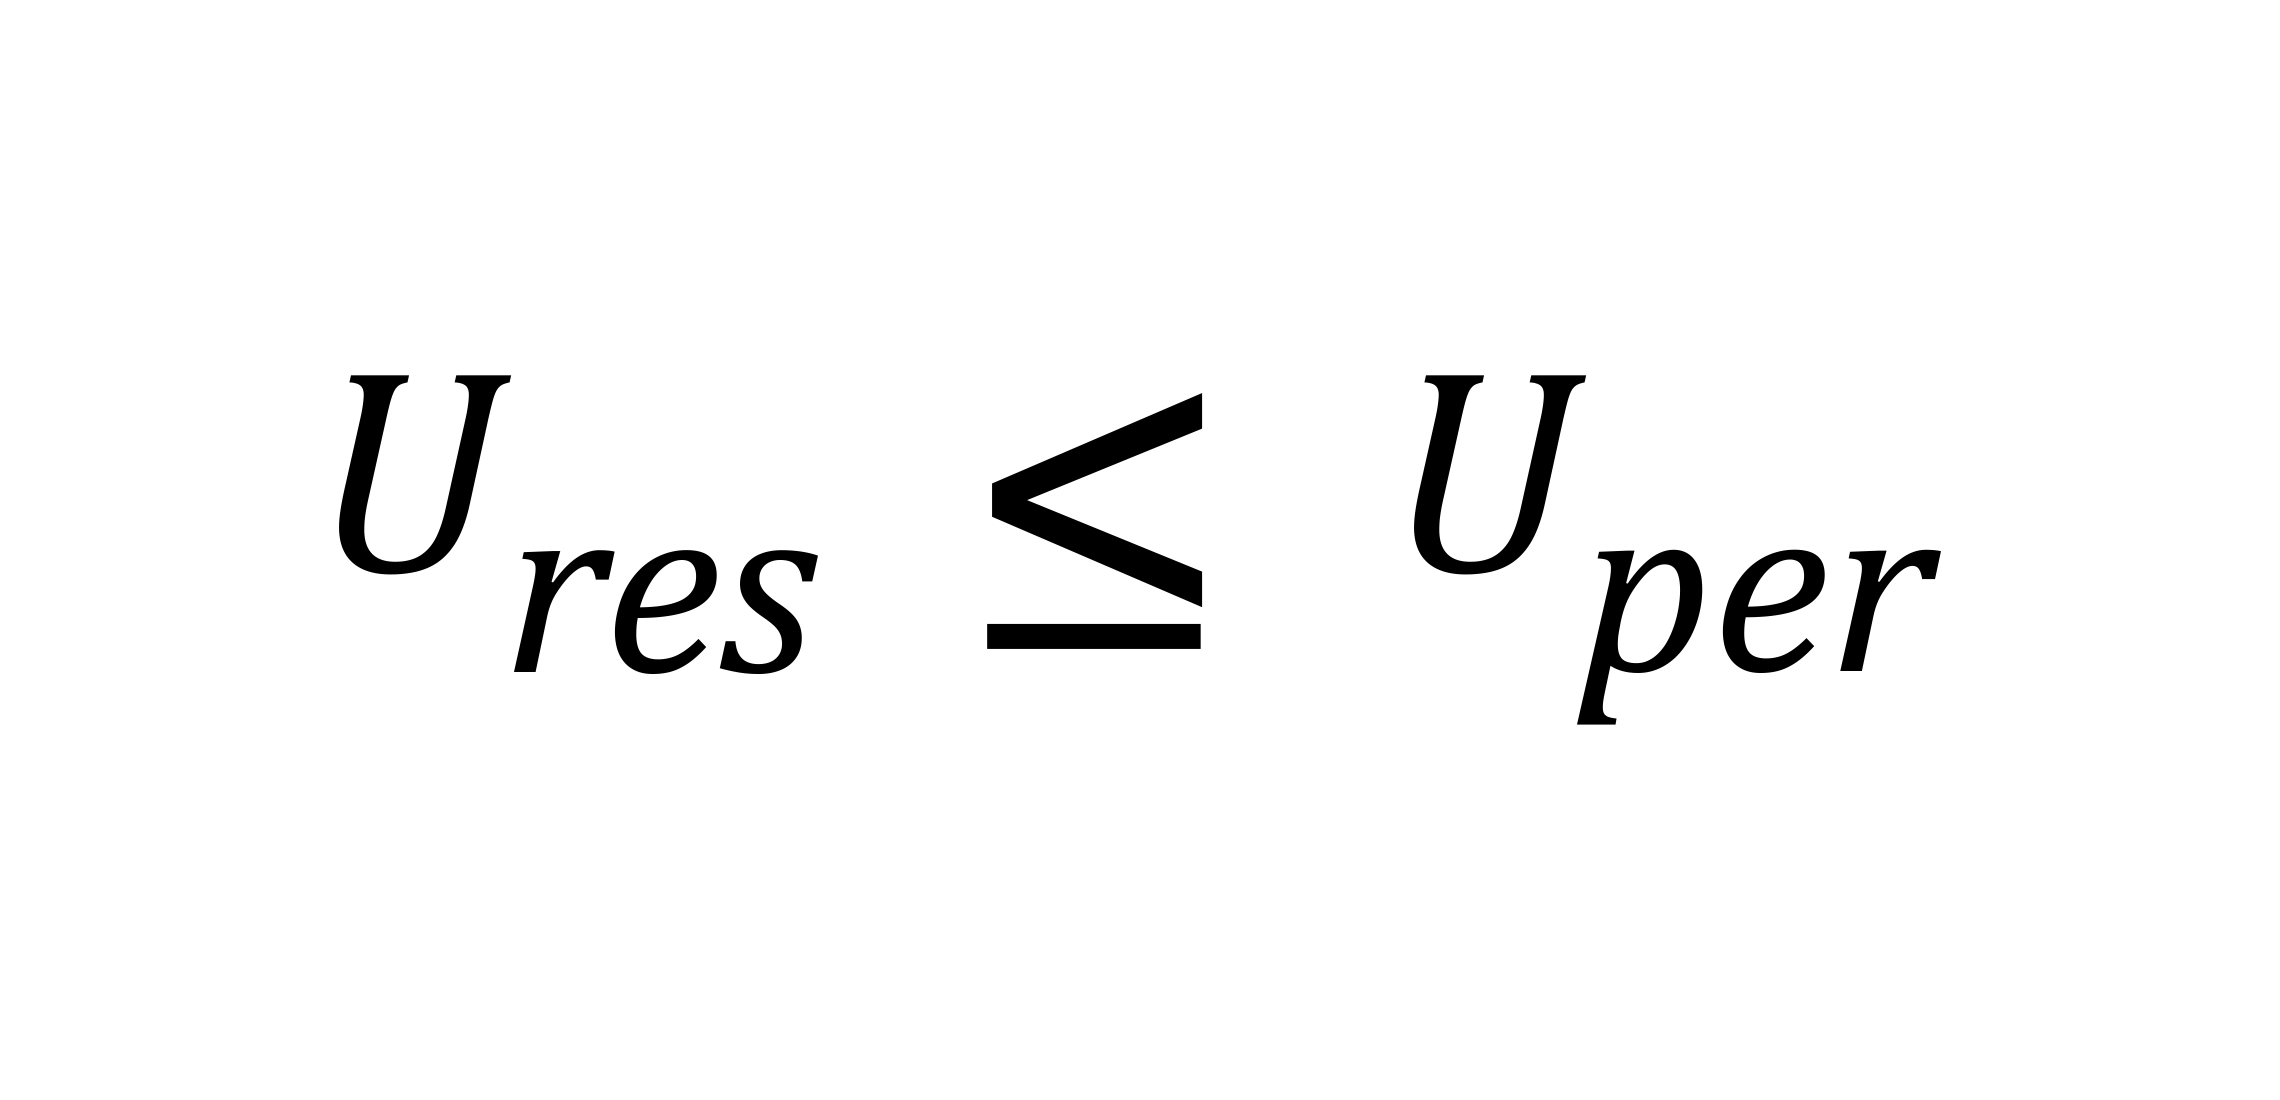
وعندما تكون كتلة المعدّة، وسرعة دورانها، ودرجة جودة الموازنة الخاصة بها معلومة، يصبح بالإمكان حساب قيمة عدم الاتزان المتبقي المسموح به (Uper ). ويُشكّل هذا المبدأ الأساس الذي تعتمد عليه أجهزة الموازنة الساكنة والديناميكية.
مراحل حساب مقدار عدم الاتزان المسموح به (Uper) في المعدّة
1. تحديد درجة جودة الموازنة وفقاً لتطبيق المعدّة
في الجدول (1)، ووفقاً لمعيار ISO 1940، تم تحديد درجات جودة الموازنة لمختلف المعدات بحسب نوع المعدّة ومجال استخدامها:
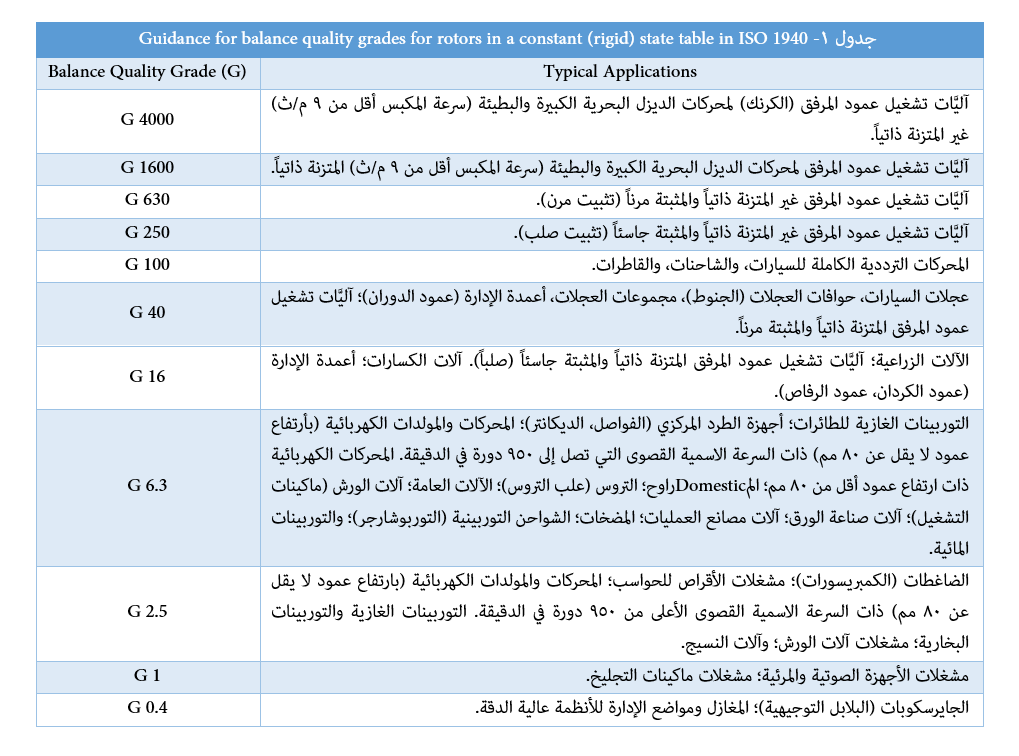
أكثر درجات الموازنة استخداماً هي G6.3، حيث تُوازَن وفقاً لها معدات مثل التوربينات، والمضخات، والمراوح، والتروس، والريش وغيرها.
2. تحديد سرعة دوران المعدّة أثناء التشغيل:
تُعبَّر سرعة دوران الدوّار حول محوره عادةً بوحدة RPS (دورة في الثانية) أو RPM (دورة في الدقيقة). فعلى سبيل المثال، إذا كان المحرك الخُطوي (Stepper Motor) يدور دورة واحدة كل ثانية، فإن سرعته الدورانية تساوي 60 دورة في الدقيقة.
3. قياس وزن المعدّة بالكيلوغرام
4. تحديد المعامل eper وفقاً للمخطط:
لمعرفة مقدار عدم الاتزان المسموح به، يُعرَّف في هذه المرحلة المعامل ، وهو يساوي مقدار عدم الاتزان بالنسبة إلى وحدة كتلة واحدة من الدوّار (1 كغ):
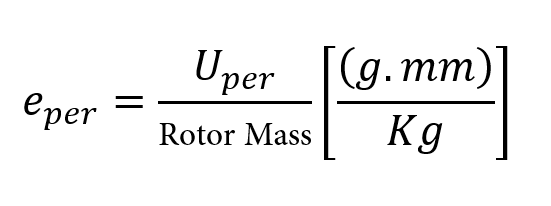
ولفهم هذا المعامل بصورة أفضل، ينبغي ملاحظة أن وحدة e-per هي mm/1000، أي الميكرومتر (μm):
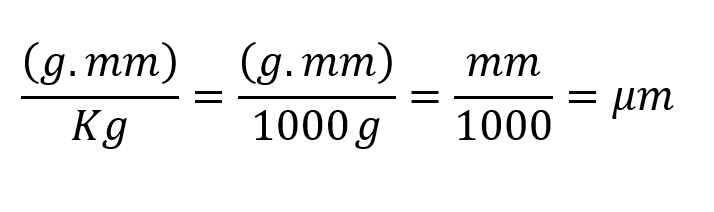
ويمثل هذا المعامل في الواقع أقصى مسافة شعاعية مسموح بها بين مركز ثقل الدوّار ومحور دورانه، معبَّراً عنها بوحدة الميكرومتر.
وفي الخطوة التالية، وبالاستعانة بالمخطط أدناه ووفقاً للمعيار، يمكن تحديد قيمة بعد معرفة سرعة دوران المعدّة (بوحدةRPM) وتحديد درجة الموازنة الخاصة بها.
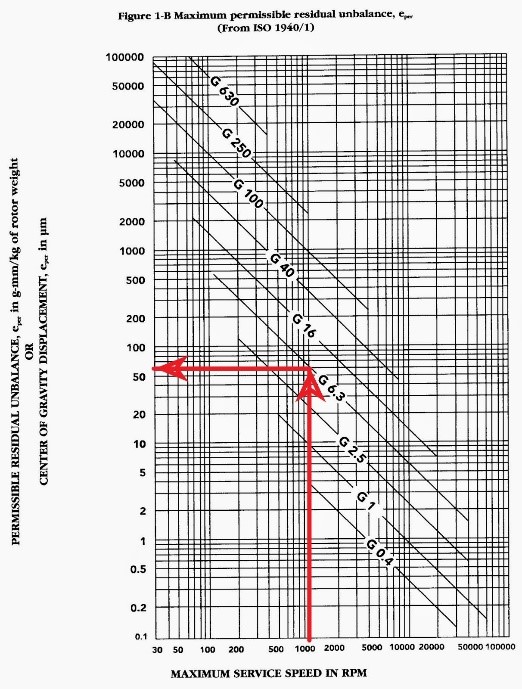
الشكل-7 - Permissible residual specific unbalance based on balance quality grade G and service speed
5. حساب عدم الاتزان المسموح به (U_per) وفقاً للعلاقة:
على سبيل المثال، لنفترض وجود دوّار كتلته 100 Kg ويدور بسرعة 1000 RPM. كما أن درجة جودة الموازنة المطلوبة لهذا الدوّار، وفقاً لتطبيقه، هي G6.3. وبالرجوع إلى المخطط (الشكل 7) في معيار ISO 1940 نجد أن قيمة تساوي 60.
وعليه:
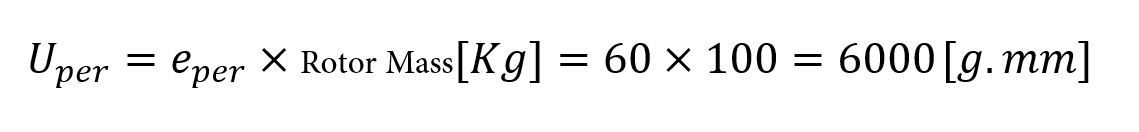
تمثل القيمة 6000 مقدار عدم الاتزان المسموح به للدوّار المذكور. فإذا كانت قيمة عدم الاتزان المقاسة بواسطة جهاز الموازنة أقل من هذا المقدار، فإن المعدّة لا تحتاج إلى إجراء موازنة. أما إذا تجاوزت قيمة عدم الاتزان هذا الحد، فإن الجهاز يحدد الإجراءات التصحيحية اللازمة من خلال اقتراح مقدار الكتلة التصحيحية المطلوبة، وزاوية تثبيتها، ونصف قطر موضعها، وذلك لإزالة عدم الاتزان.
الخلاصة
يُعدّ عدم الاتزان ظاهرةً ضارة بالمعدات الديناميكية، وتنشأ نتيجة قوى الطرد المركزي. ووفقاً للمعايير الهندسية، توجد ثلاثة أنواع رئيسية من عدم الاتزان: عدم الاتزان الساكن، وعدم الاتزان الازدواجي (Couple Unbalance)، وعدم الاتزان الديناميكي.
وتظهر أشد الاهتزازات في حالة عدم الاتزان الديناميكي، مما يجعل معالجته أمراً ضرورياً للحفاظ على سلامة المعدّات وكفاءتها التشغيلية.
ولم يتمكن المهندسون حتى الآن من إزالة عدم الاتزان بصورة كاملة بنسبة 100%؛ لذلك يحدد معيار ISO 1940 الحدود المسموح بها لعدم الاتزان المتبقي في مختلف المعدات الدوّارة وفقاً لنوعها وتطبيقاتها، كما يوضح المنهجية الصحيحة لتحقيق الموازنة المطلوبة للمعدّات المختلفة.